Markerloze lokalisatie met hoge nauwkeurigheid voor de fabrieken van de toekomst
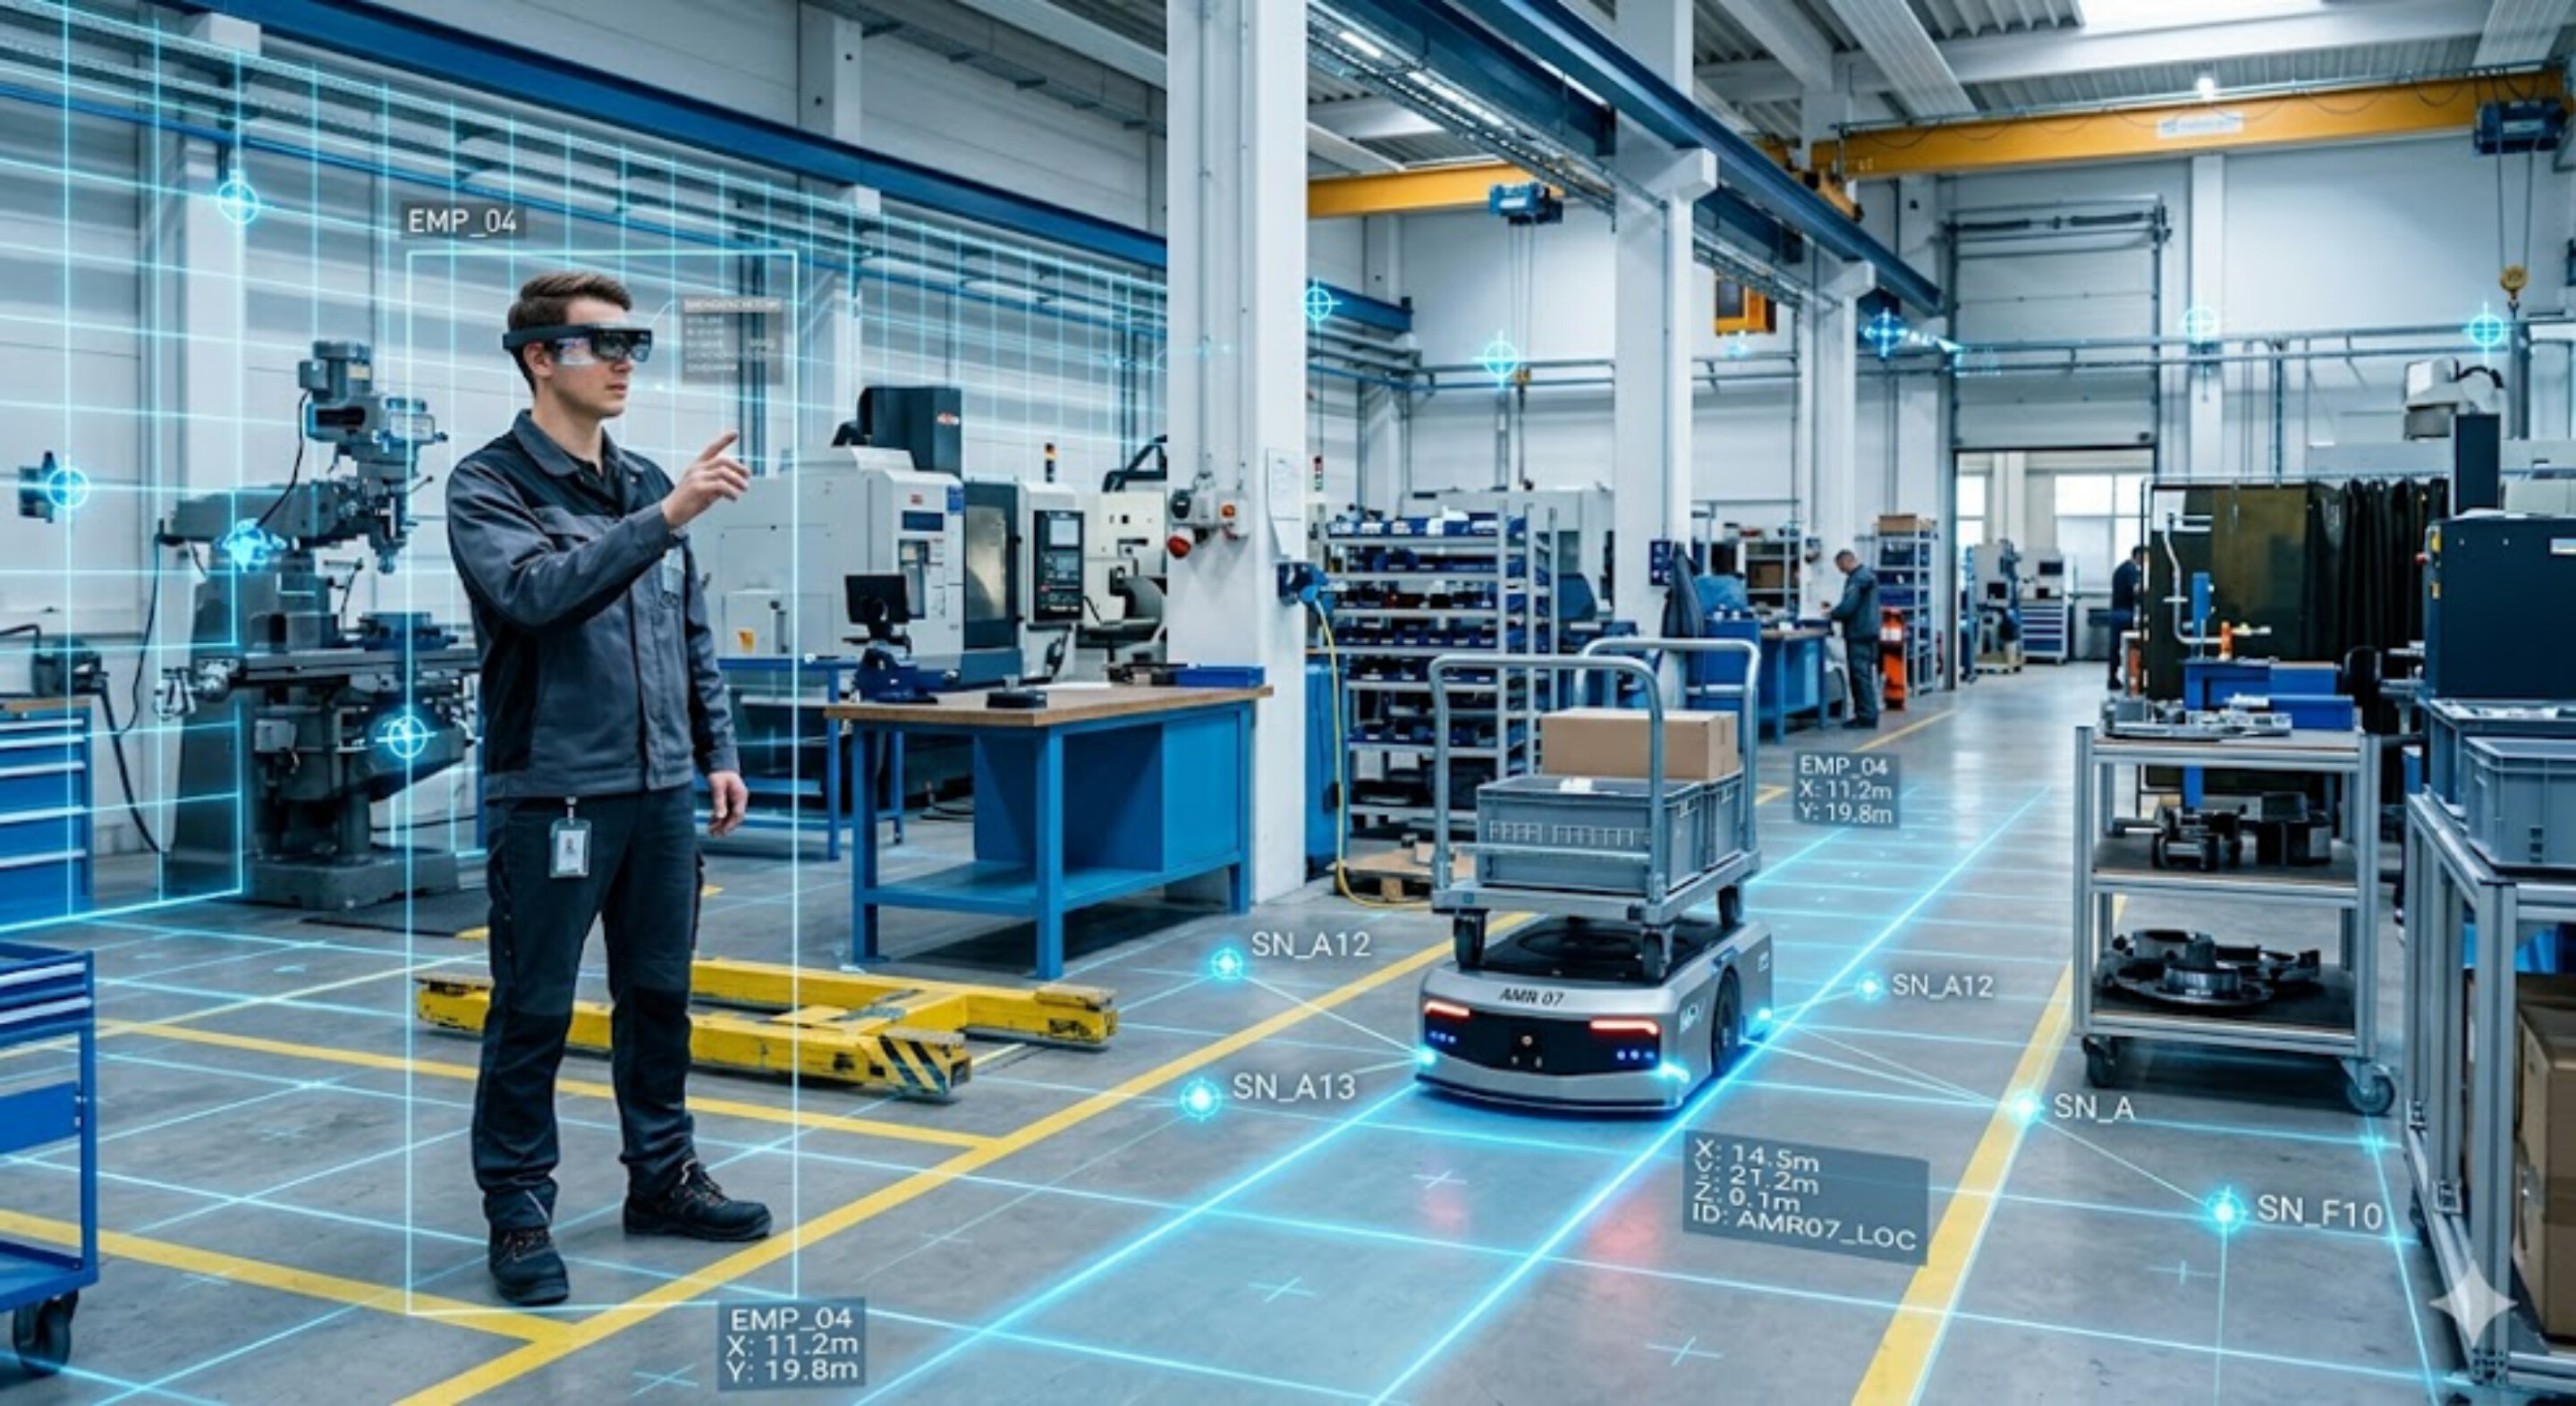
De grens van 1 cm doorbreken — Maak kennis met ALARMM_SBO
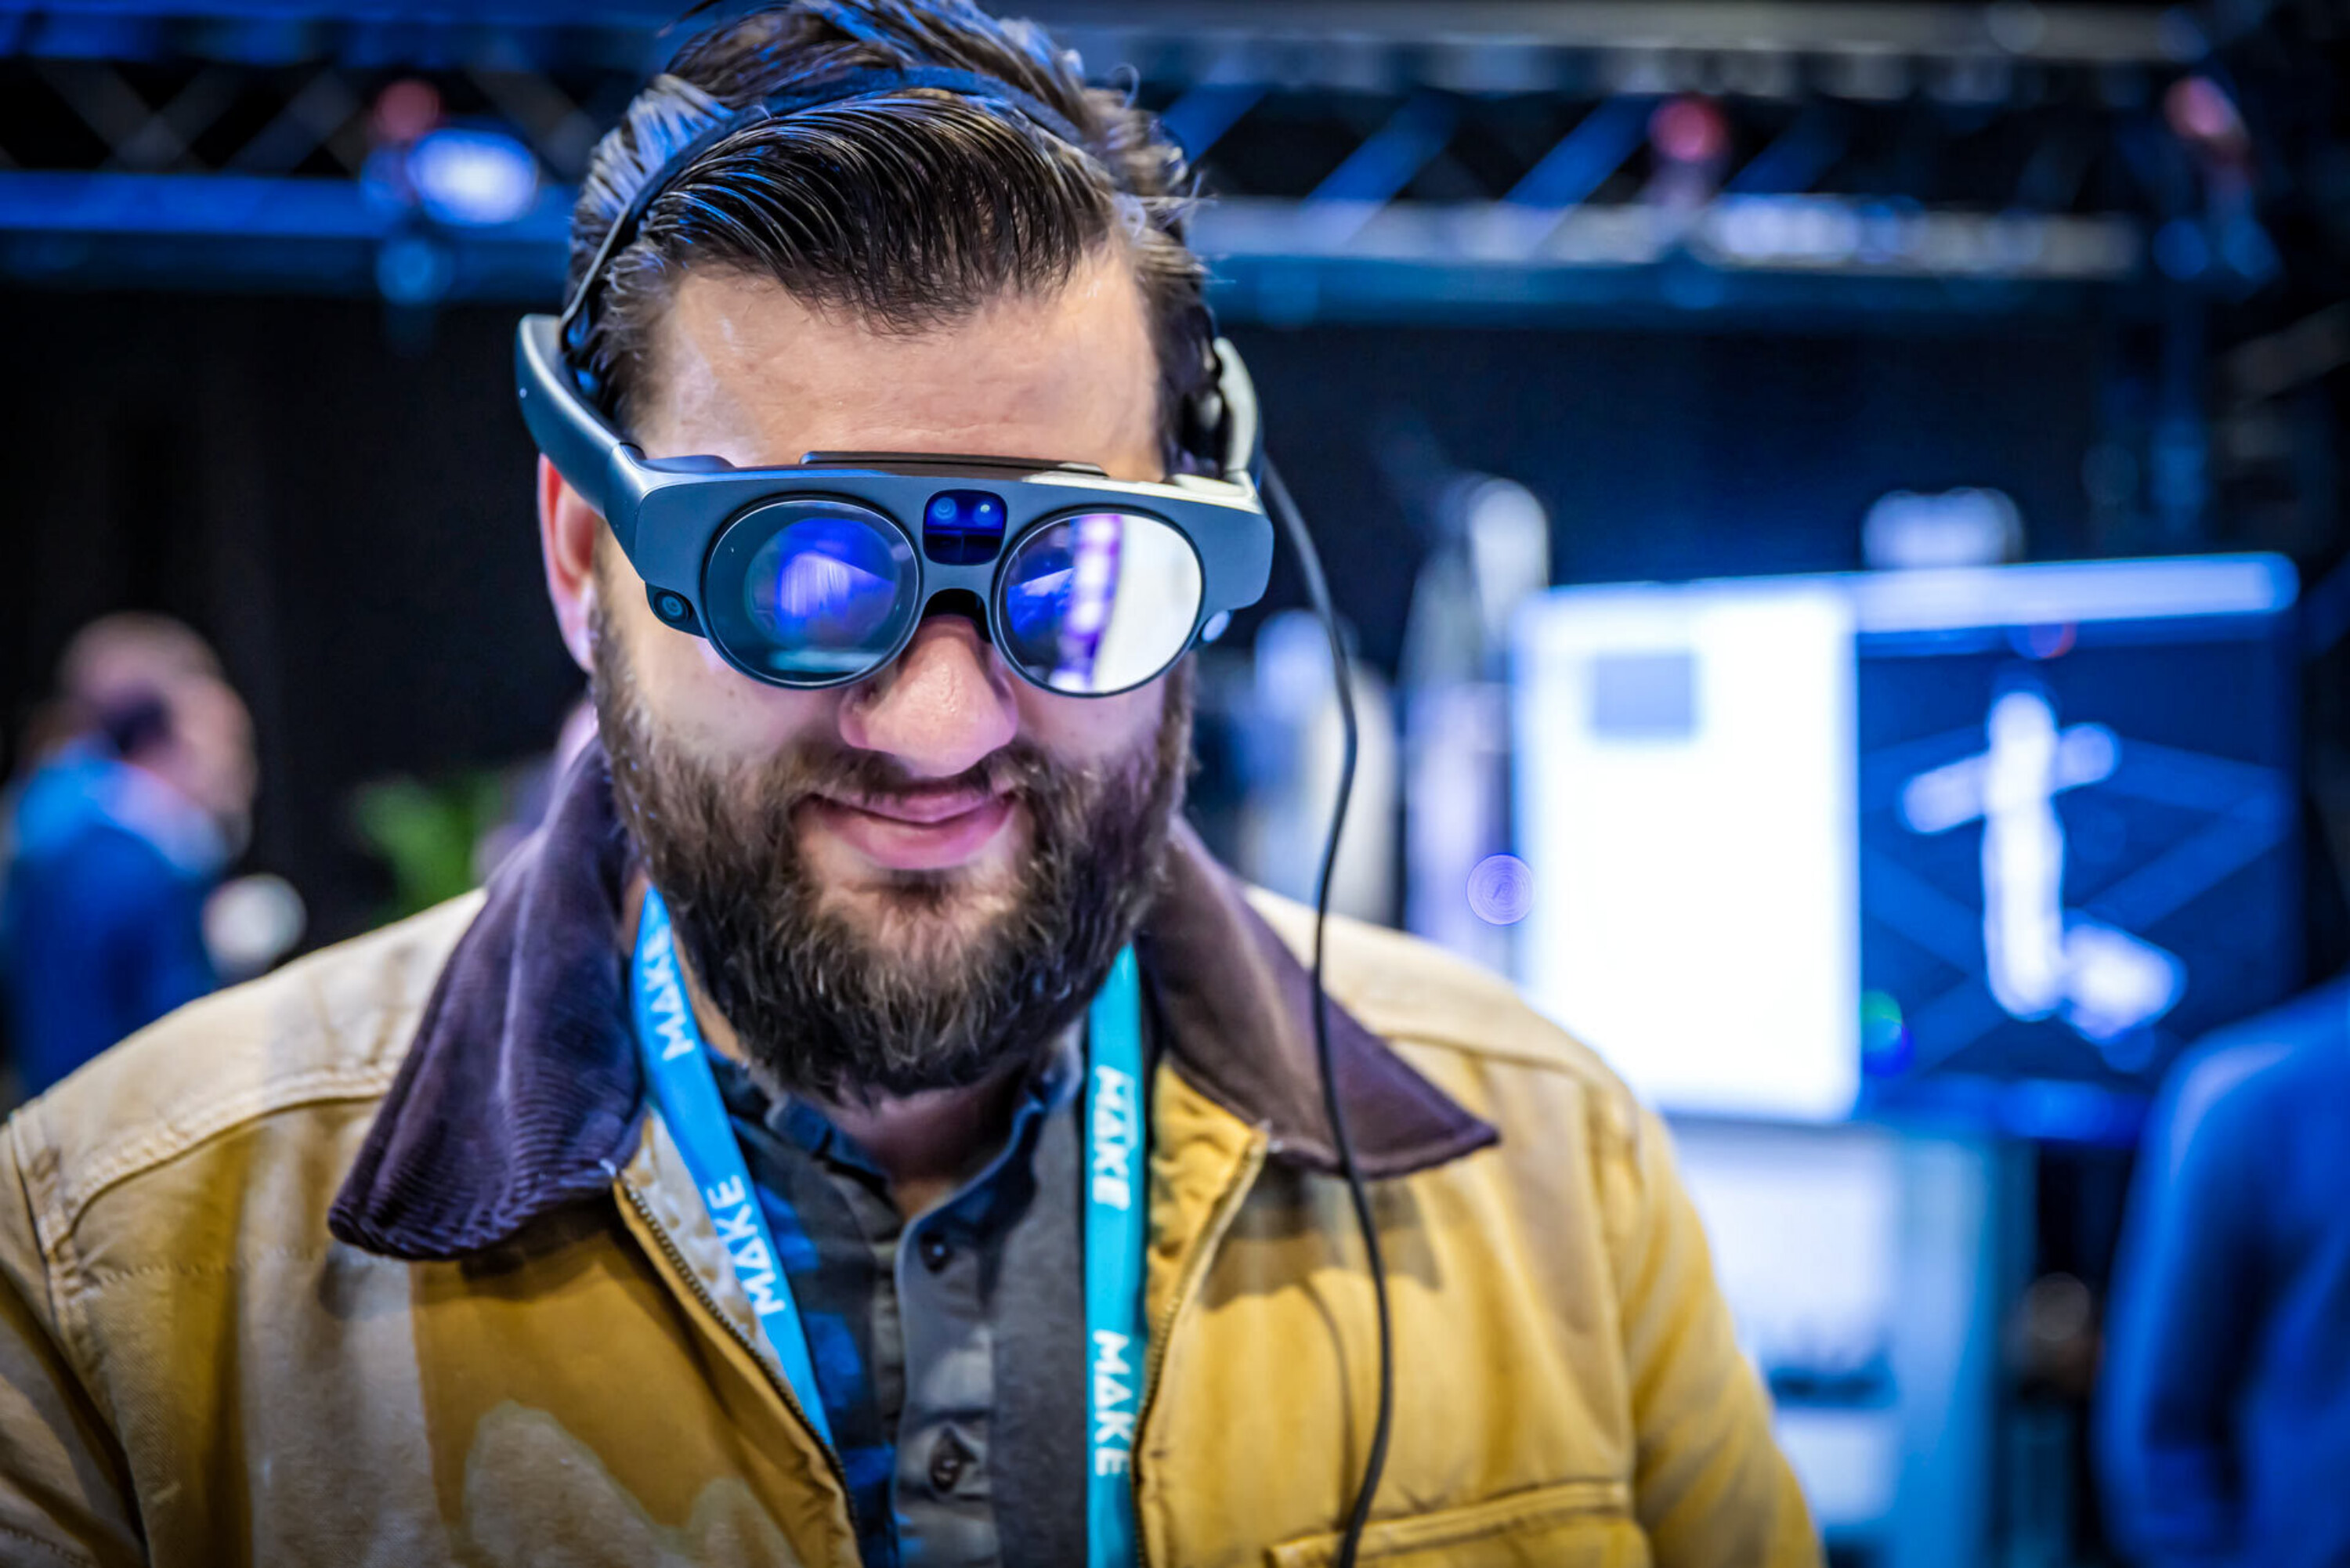
In het snel veranderende landschap van Industrie 4.0 hangt het verschil tussen een succesvolle geautomatiseerde taak en een systeemstoring vaak af van slechts één centimeter. Of het nu gaat om een Augmented Reality (AR)-headset die een technicus door een complexe machineherstelling loodst of een autonome mobiele robot (AMR) die met chirurgische precisie aanmeert: de behoefte aan nauwkeurige, robuuste en kosteneffectieve 3D-lokalisatie is nog nooit zo groot geweest.
Vandaag introduceren we met veel enthousiasme ALARMM_SBO (Accurate large-area Localisation and spatial Alignment with Robust Markerless Methods), een strategisch basisonderzoeksproject van Flanders Make dat zich toelegt op het herdefiniëren van de manier waarop machines en mensen zich door industriële ruimtes bewegen.
Het probleem: De "drift-vloek"
Standaardoplossingen voor Simultaneous Localisation and Mapping (SLAM) zijn uitstekend geschikt voor algemene navigatie, maar stuiten op aanzienlijke hindernissen in grootschalige industriële omgevingen. In gebieden met weinig herkenningspunten, zoals lange gangen met witte muren of donkere magazijnen met weinig textuur, kunnen SLAM-systemen ‘driften’ en hun precieze locatie met centimeters of zelfs meters kwijtraken.
Om dit tegen te gaan, nemen veel bedrijven hun toevlucht tot dure infrastructuur of duizenden fysieke markeringen (zoals QR-codes) die op vloeren en plafonds worden aangebracht. Wij willen daar verandering in brengen. Ons doel is om een ruimtelijke nauwkeurigheid van 1 cm te bereiken in gebieden groter dan 600m², met minimale tot geen afhankelijkheid van fysieke markeringen.
De oplossing: 4 innovatie pilaren
Het project streeft naar een hybride aanpak die verder gaat dan traditionele, op beeldverwerking gebaseerde SLAM. Onze oplossing (RR-1) rust op vier technische pijlers die zijn geïntegreerd in een modulair stella_vSLAM-raamwerk:
- Digital Twin-uitlijning: We koppelen visuele trackingkaarten rechtstreeks aan zeer nauwkeurige 3D-scans van de digitale fabriek of CAD-modellen, waarbij we de omgeving zelf gebruiken als een enorme, driftvrije referentie.
- Semantisch redeneren: Het systeem ziet niet alleen pixels; het begrijpt geometrische relaties (zoals de bekende afstand tussen rekken) om zijn positie te corrigeren.
- Dynamisch scènebewustzijn: Door het gedrag van bewegende objecten, zoals schuifdeuren of andere robots, te modelleren, kan het systeem ‘ruis’ wegfilteren die anders de lokalisatie zou verstoren.
- AI-verbeterde IMU-positionering: Wanneer visuele waarneming faalt (bijvoorbeeld in volledige duisternis), zorgen onze op deep learning gebaseerde IMU-modellen voor een soepele overgang, waarbij de tracking wordt gehandhaafd via hoogfrequente inertiële gegevens.
Real-World Impact: Van AR tot AMR
We valideren deze innovaties aan de hand van twee belangrijke toepassingsvoorbeelden die door onze industriële gebruikersgroep zijn aangedragen:
- AR-gebaseerde begeleiding van medewerkers: het bieden van ruimtelijk nauwkeurige cognitieve ondersteuning bij onderhoud en assemblage, waarbij wordt gewaarborgd dat digitale aantekeningen perfect zijn afgestemd op de machines in de praktijk.
- Lokalisatie van AMR’s, AGV’s en vorkheftrucks: robots in staat stellen om gedetailleerde taken uit te voeren, zoals het aanmeren en het bedienen van machines in dynamische productieruimtes, terwijl tegelijkertijd nauwkeurige pallettracering in logistieke toepassingen wordt ondersteund.
Onze volgende stappen?
Nu we ons eerste jaar afsluiten, hebben we al een strenge lokalisatiebenchmark vastgesteld in onze magazijninfrastructuur. In de komende twee jaar zullen we stapsgewijs de ALARMM-SLAM-toolbox (RR-1) en de SLAMTEST-toolbox (RR-2) opleveren, waarmee bedrijven de lokalisatienauwkeurigheid op hun eigen werkvloeren kunnen voorspellen voordat ze ook maar één sensor inzetten.
Blijf op de hoogte terwijl we stap voor stap dichter bij het doel van 1 cm komen. Als je interesse hebt in de ontwikkelingen van het project of lid wil worden van onze gebruikersgroep, neem dan gerust contact met ons op om een afspraak te maken.