Sensorproblemen detecteren voor ze de werking verstoren
(Artikel)
4 min read
Gepubliceerd
24 sep 2026
Delen
Link gekopieerd!
Tijdens onderhoud werd een camera die een productieproces monitorde onbedoeld verplaatst. De verandering bleef onopgemerkt en het duurde bijna twee weken voor de gewijzigde camerapositie werd geïdentificeerd als de oorzaak van de problemen. Dit is precies het soort probleem dat onze nieuwe kalibratieaanpak vrijwel onmiddellijk kan detecteren.
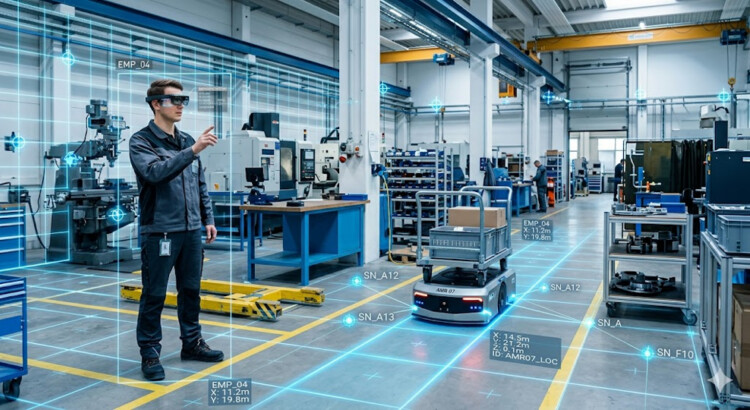
Autonome voertuigen en sensorgebaseerde industriële systemen worden steeds vaker ingezet in magazijnen, fabrieken, landbouw en logistiek. Omdat deze systemen steeds sterker afhankelijk zijn van camera’s, LiDAR en andere perceptiesensoren, wordt één uitdaging steeds belangrijker: hoe zorg je ervoor dat sensoren correct uitgelijnd blijven in de loop van de tijd?
Zelfs een kleine verschuiving door trillingen, onderhoud of toevallig contact kan de systeemprestaties beïnvloeden, de operationele efficiëntie verminderen of veiligheidsrisico’s veroorzaken — vaak zonder dat dit meteen wordt opgemerkt. Daarom ontwikkelen we een nieuwe aanpak waarmee veranderingen in de sensor pose tijdens normale werking continu kunnen worden gedetecteerd en gecorrigeerd, zonder specifieke kalibratie-infrastructuur of langdurige stilstand. Mogelijke toepassingen zijn onder meer productielijnen met camerasystemen, landbouwmachines, vorkheftrucks, treinen en schepen.
Deze technologie verhoogt de betrouwbaarheid en veiligheid van autonome voertuigen, mobiele robots en andere sensorgebaseerde machines, en verkort tegelijk de tijd die nodig is om kalibratieproblemen op te sporen.
Stefan Hendricx
Senior Tech Domain Lead
De uitdaging: kleine verschuiving, grote problemen
Autonome en sensorgestuurde systemen zijn afhankelijk van een nauwkeurige waarneming van hun omgeving. Als een sensor niet langer staat waar de software verwacht dat hij staat, begint het systeem te werken met foutieve ruimtelijke informatie.
De gevolgen zijn in eerste instantie vaak subtiel. Een autonome vorkheftruck kan zich net iets verkeerd positioneren. Een inspectiesysteem op een productielijn kan minder betrouwbaar worden. Een landbouwvoertuig kan geleidelijk afwijken van het geplande traject.
Een verschuiving van slechts enkele millimeters of graden kan moeilijk visueel waarneembaar zijn en toch het gedrag van het systeem beïnvloeden. Daardoor kunnen bedrijven veel tijd besteden aan het onderzoeken van software, navigatie-algoritmes of sensorhardware, terwijl de werkelijke oorzaak een verandering in de sensorpositie is.
De oplossing: continue monitoring en herkalibratie
Traditionele herkalibratie van sensoren maakt vaak gebruik van specifieke procedures met kalibratiepatronen, artificiële markers of gespecialiseerde kalibratieopstellingen. Deze methodes werken goed in gecontroleerde omgevingen, maar zijn moeilijker toe te passen tijdens normale industriële activiteiten.
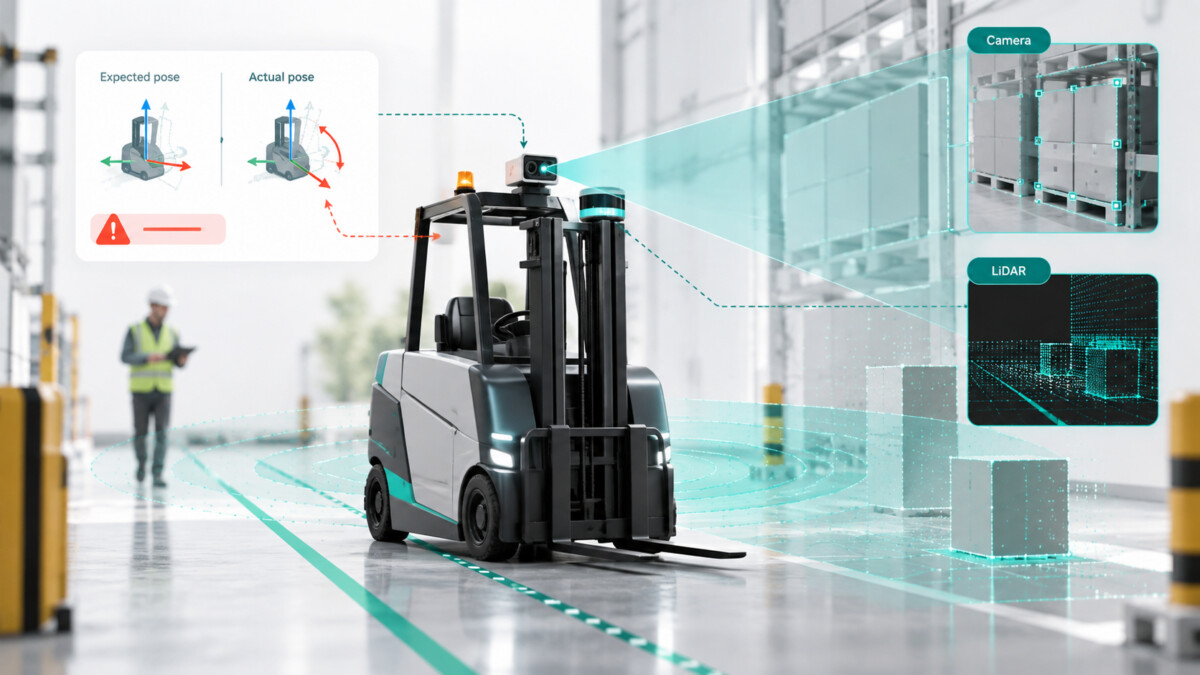
Onze aanpak gebruikt in plaats daarvan kenmerken die al aanwezig zijn in de omgeving als natuurlijke kalibratiereferenties. Dat kunnen eenvoudige geometrische kenmerken zijn zoals lijnen, vlakken en referentiepunten, bijvoorbeeld de horizon, spoorrails, gewasrijen, magazijnvloeren of de vorken van een vorkheftruck.
Door te vergelijken hoe deze kenmerken er volgens het systeem zouden moeten uitzien met hoe ze daadwerkelijk door de sensor worden waargenomen, kan het systeem detecteren of de sensorpose veranderd is. Zo verschuift de aanpak van reactieve foutopsporing naar proactieve monitoring. Wanneer een sensor buiten een aanvaardbare tolerantie verschuift, kan het systeem de verandering detecteren, een waarschuwing genereren en herkalibratie rechtstreeks in de operationele omgeving ondersteunen:
Continue online monitoring
Algoritmes voor herkalibratie op locatie
Zonder de normale werking te onderbreken
Nauwkeurigheid tot op millimeterniveau in onze camera- en LiDAR-tests
Ons onderzoek heeft al aangetoond dat een consistente schatting van de sensorpose mogelijk is op basis van eenvoudige kenmerken uit de omgeving. Tijdens tests detecteerde het monitoringsysteem veranderingen in de camerapositie en markeerde het de sensorconfiguratie als ongeldig. Wanneer de camera opnieuw in zijn oorspronkelijke positie werd geplaatst, herkende het systeem de correctie en werd de status automatisch hersteld.
De voorgestelde aanpak biedt:
Continue online monitoring zonder specifieke kalibratie-infrastructuur
Consistente schatting van de sensorpose, met onder meer nauwkeurigheid tot op millimeterniveau in de geteste opstellingen
Een modulaire aanpak die kan worden toegepast op camera’s, LiDAR en IMU’s
Nu steeds meer industriële systemen afhankelijk zijn van autonome werking en sensordata, wordt betrouwbare perceptie steeds belangrijker. Continue monitoring van de sensorpose kan bedrijven helpen om kalibratieproblemen sneller te detecteren, de tijd voor foutopsporing te verkorten en de systeemprestaties te behouden zonder apparatuur uit bedrijf te moeten nemen voor specifieke herkalibratie.